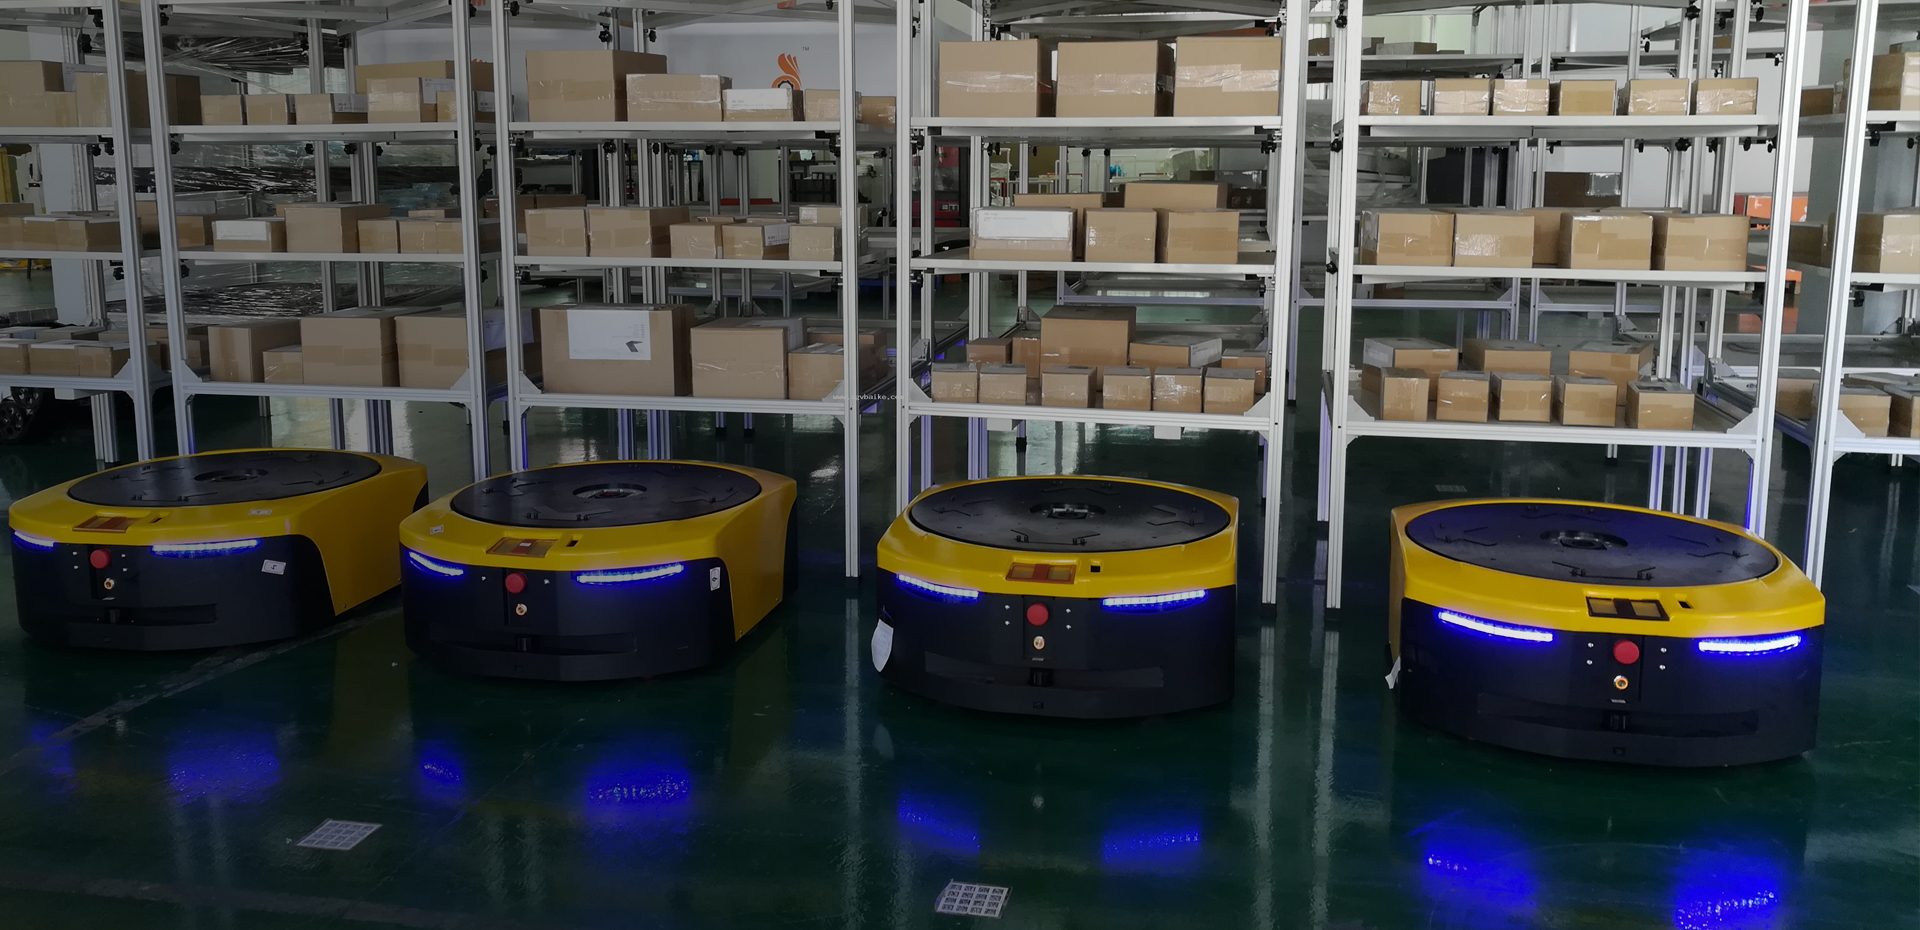
路口死锁、优先级、异构设备接入 在复杂产仓一体化场景,单一车型AGV很难覆盖全部物流需求:线边工位对接需要滚筒移栽AGV、托盘周转用潜伏式、高位仓储出入库需要叉车AGV。异构多机型协同调度,是当前AGV集成项目里难度更高的类型之一,很多项目最终变成多套独立调度系统并行,无法协同,物流效率大打折扣。
不同车型的物理特性完全不同:
· 潜伏AGV:车身低矮、转弯半径小、速度灵活;
· 滚筒移栽AGV:需要精准停靠对接输送线,定位精度要求更高;
· 叉车AGV:车身长、转弯半径大、重载制动距离长,占用通行空间更大。 路径规划、避障安全距离、减速距离、停靠容差,都需要按车型单独配置。如果统一参数,会出现叉车AGV避障距离不足,或者小车避让逻辑过度保守,整条路网拥堵。
1. 路口冲突与死锁消解 多台不同车型在交叉口交汇,容易形成环形死锁,互相阻挡。调度系统需要分布式冲突预判,提前分配通行权,自动指派低优先级车辆驶入避让区等待,动态重规划路径,而不是等堵死之后再处理。
2. 任务优先级动态调度 产线工位的叫料、换型急料属于高优先级;成品入库、原料备货属于常规任务。调度系统需要抢占式调度:高优先级任务下发时,可以调整常规任务车辆的路径、临时避让,保障产线节拍不被打断。
3. 异构设备厂商协议打通 行业痛点:很多AGV厂商调度是私有封闭协议,只允许自家车辆接入。想要多品牌混跑,优先选用支持OPCUA、MQTT 等通用工业协议的WCS调度平台。私有协议设备,要么厂商开放接口,要么只能独立运行,无法统一协同。
1. 统一数字地图,多车型独立轮廓参数配置;
2. 分车型安全参数库:制动距离、避障缓冲区、转弯限速;
3. 任务优先级、抢占策略配置;
4. 路口通行权、避让区、单向环线规则配置;
5. 统一可视化看板:所有车型位置、任务、电量、故障统一监控;
6. 统一接口层,向上对接MES/WMS,向下对接不同品牌AGV;
7. 日志追溯:任务流转、冲突记录,方便后期复盘优化路线。
1. 新项目规划:优先统一调度平台,尽量选用同生态、协议开放的AGV,减少集成难度;
2. 存量改造,已有多品牌AGV:先做接口评估,确认是否开放标准协议;封闭私有设备,不建议强行做混合调度,预期风险很高;
3. 路线规划上,尽量给重型叉车AGV规划独立主干道,减少和小型AGV频繁交汇,降低调度压力。
多机型混合调度,硬件小车只是执行端,调度 WCS 才是整个物流系统的大脑。
总部
王先生 166 2067 5888(微信同号)
地 址:广东省东莞市寮步镇寮步香园东路60号5栋901室
东南亚越南分公司
电话:0084-9188 90910(文先生)
电话:0084-0335 355585(杜小姐)
电话:189 2527 1259(微信同号)文先生
地址:北宁省桂武县凤毛社毛竖村18号路